2025年度 上期 機械 問18(b)
問題文
この問題の誤りを報告(選択問題)
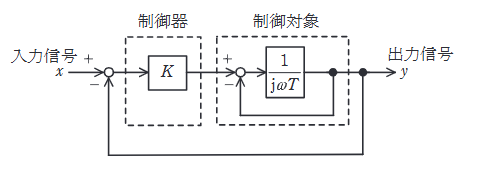
図は、出力信号を入力信号 に一致させるように動作するフィードバック制御系のブロック線図である。次の(a)及び(b)の問に答えよ。
(a)で求めた一巡伝達関数において、 を変化させることで得られるベクトル軌跡はどのような曲線を描くか、最も近いものを次の(1)~(5)のうちから一つ選べ。
出典:第三種電気主任技術者 2025年度 上期 機械 問18(b)
回答を選ぶ
選択すると結果を表示見直しを保存するには、設定で端末内の記録をONにしてください。
正答・解説を確認する
正答:(3)
要点
正解は(3)。 は、実部・虚部で表すと中心 、半径 1 の円になります。 では下半分を、点 2 から原点へ向かってたどる軌跡を選びます。
詳細解説を読む
この問題では、内側と外側のループを順に整理し、伝達関数を求めたうえで軌跡の特徴へつなげることがポイントです。
のベクトル軌跡。
より、実部を 、虚部を とすると
である。
この 2 式から を消去すると、
となるので、軌跡は中心 、半径 の円である。
ただし では虚部 だから、第4象限側の半円だけを通る。
のとき
で、実軸上の点 から始まる。
また、 で
となり、原点へ近づく。
さらに、
のとき
となるので、 方向の点 を通る。
したがって選択肢図では、実軸の右側で点 から始まり、下側の半円をたどって原点に近づく軌跡を選べばよい。これらを満たす図は (3) である。